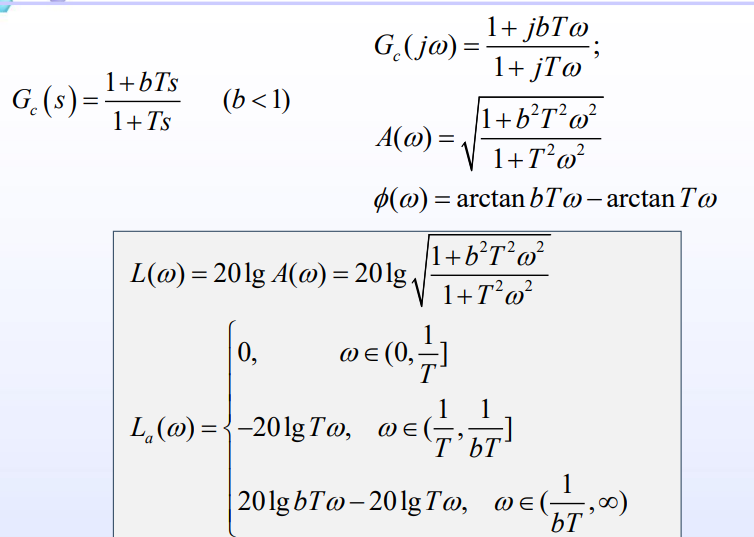滞后校正

适用于:未校正系统的动态性能已经满足,但是稳定性能不满足要求

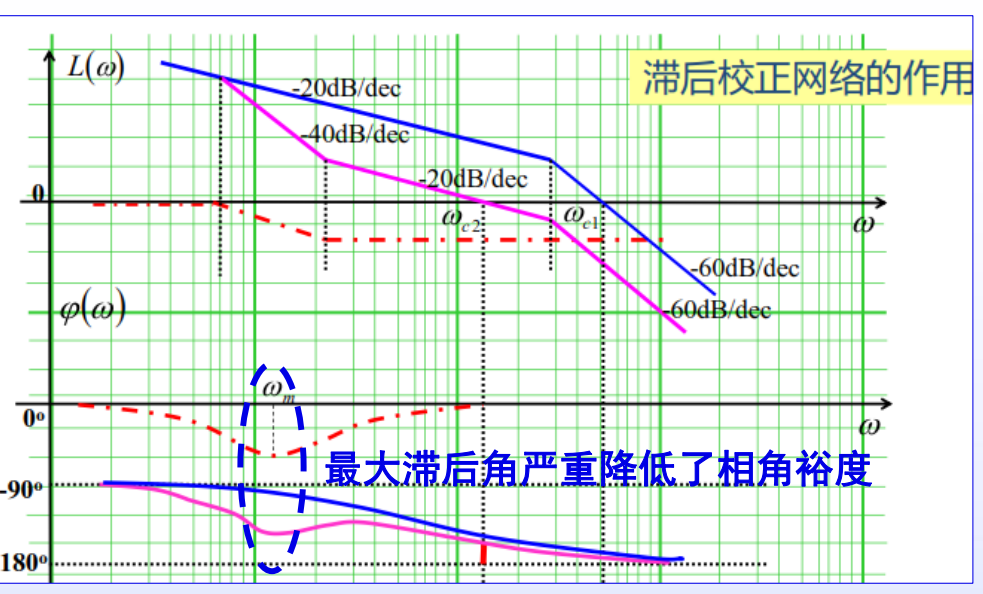
高频幅值衰减特性,使系统的截止频率减小
Pasted image 20240624000105.png|300

高频段的校正

利用滞后网络的高频幅值衰减特性,使系统的截止频率减小,获得足够的 γ
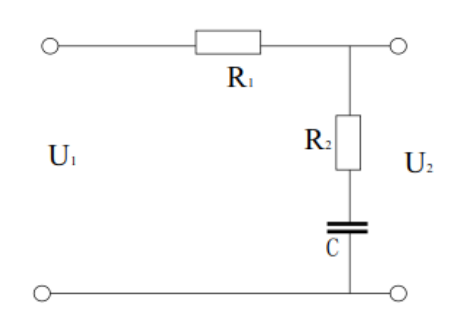
U2(s)U1(s)=R2+1CsR1+R2+1Cs=1+R2Cs1+(R1+R2)CsGc(s)=1+bTs1+Tsb<1

Pasted image 20240624000614.png|500

Pasted image 20240624000549.png|500

相关参数

分度系数:b=R2R1+R2
时间常数:T=(R1+R2)C
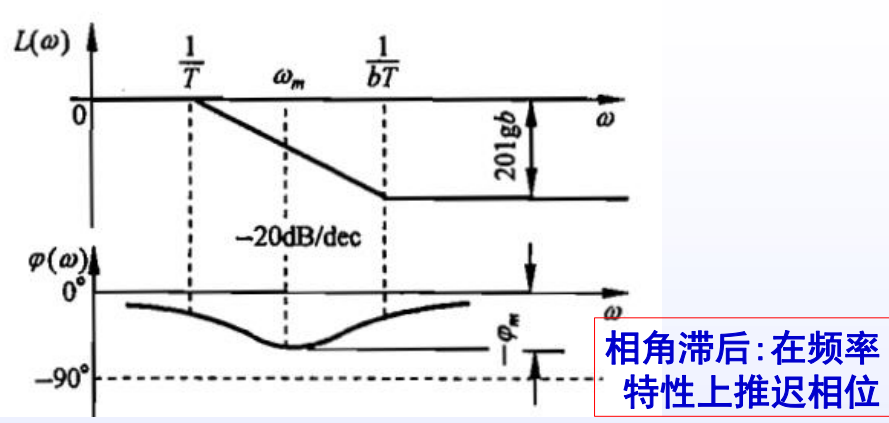
转折频率: ω1=1T ω2=1bT

Pasted image 20240624001123.png|400

最大滞后角频率:

lg⁡ωm=12(lg⁡1T+lg⁡1bT)ωm=1bT⋅1T=1Tb

最大滞后角:

φm=arctan⁡b−12b=arcsin⁡b−1b+1

为了提高相角裕度,防止系统不稳定,选择滞后参数,使得第二个转折频率 ω2≪ωc″(开环截止频率)

1bT=ωc″10φc(ωc″)≈acrtan[0.1(b−1)]

对系统的影响

校正的设计步骤

  1. 根据稳态要求,确定未校正系统的放大系数 K

  2. 画出未校正系统 Go(s) 的 Bode 图 (渐近特性图)
    求未校正系统的截止频率 ωc 与相角裕度 γ

  3. 根据相位裕度 γ′ 的要求,确定未校正系统的相角裕度 γ(ωc′)
    γ′=γ(ωc′)+φc(ωc′),取 φc(ωc′)=−6∘∼−14∘
    以及校正后系统的截止频率 ωc′

  4. 确定校正系数
    20lg⁡b+L(ωc′)=0
    利用滞后校正环节的高频段拉低未校正的曲线,降低截止频率,使得相角裕度符合要求1bT=0.1ωc′
    还要保证第二个转折频率远远小于新的截止频率,避免最大滞后角的影响

  5. 校正后的系统
    校正环节 Gc(s)=1+bTs1+Ts